
Space Rover Cup in 東京情報大学2026を開催しました
2026年10月24日(土)に東京情報大学において、「Space Rover Cup in 東京情報大学2026」を開催しました。昨年に引き続き、今年の大会もCanSatを研究開発している総合情報学科の斎藤ゼミと秋山ゼミの学生たちが大会のルール策定や運営体制の整備、スポンサー企業の募集などを主体的に担い、開催しました。
本大会では、国内外のCanSat大会で一般的な「CanSatをドローンやロケットで上空に飛ばした後、パラシュートで降下させる」といった従来の競技を組み込まず、3つのオリジナルミッションを実施。それらの達成度に応じた得点を競い、総合得点によって順位を決定しました。
当日は日本大学、室蘭工業大学4チーム、複数の大学の学生で構成されるKARURAプロジェクト、筑波大学、東京情報大学の計8チームが参加し、筑波大学が優勝しました。
本大会を通じて、学生たちは宇宙探査技術やロボット開発に関する知識・技術を深めるとともに、大学の枠を超えた交流を図ることができました。
■当日の大会は以下のURL(YouTube)からご覧いただけます。
https://www.youtube.com/live/xcU11F6-BO4
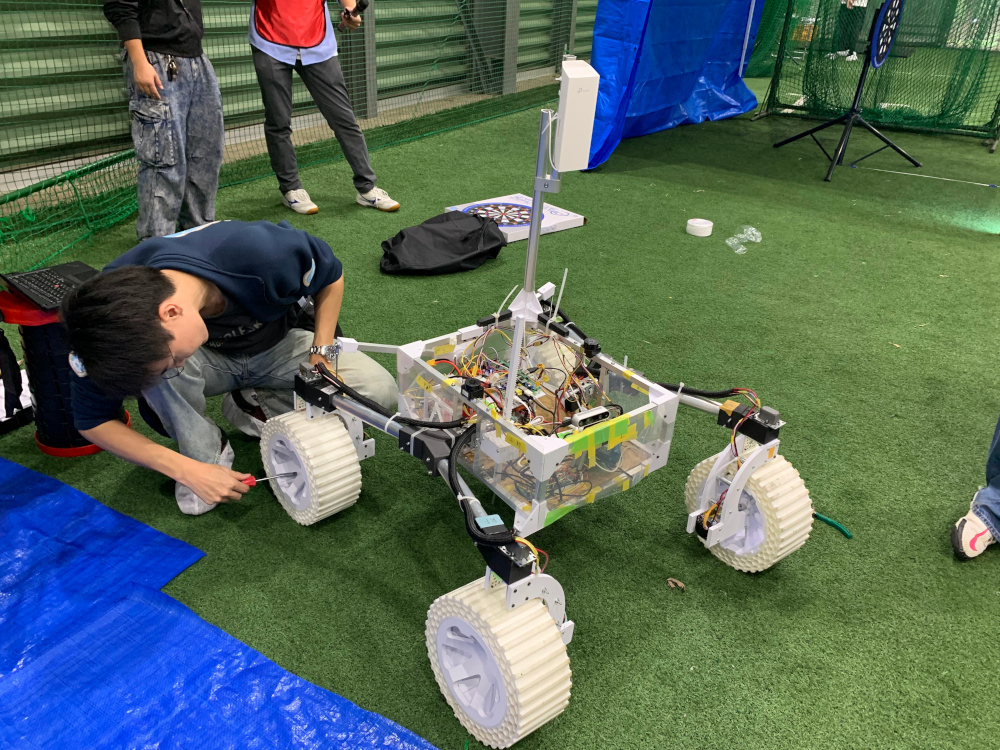
ローバ―調整中
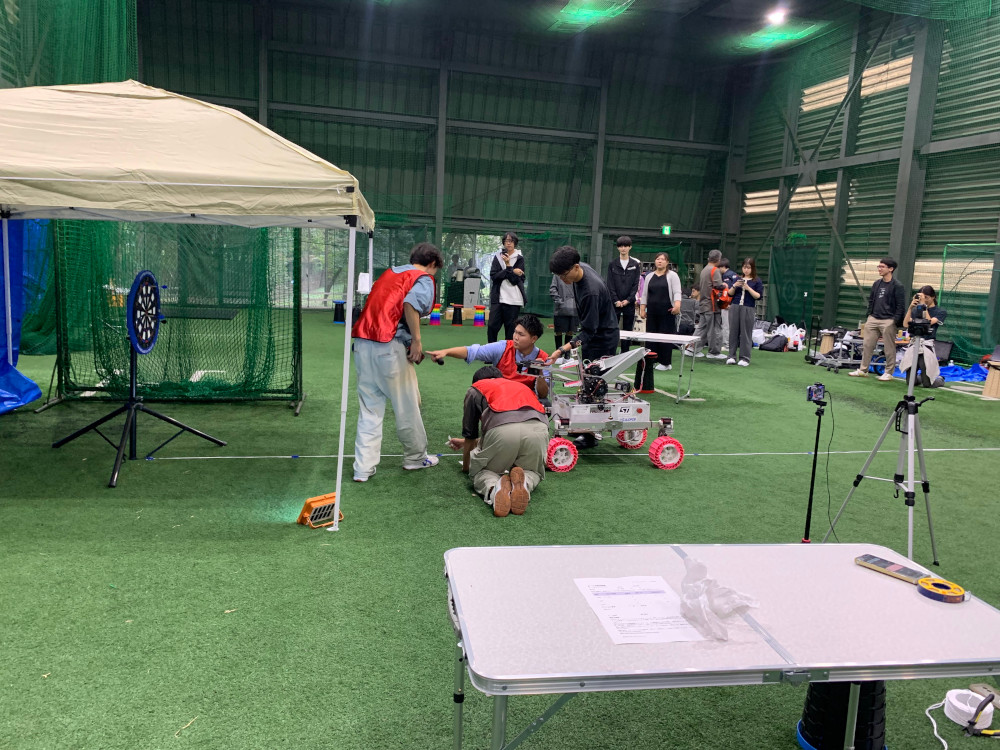
ダーツミッション
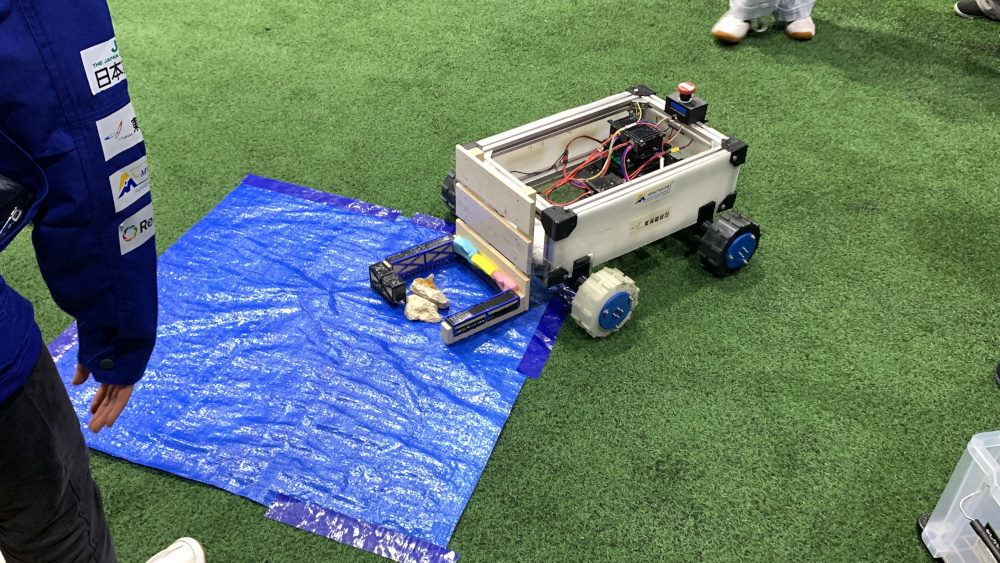
サンプル回収ミッション
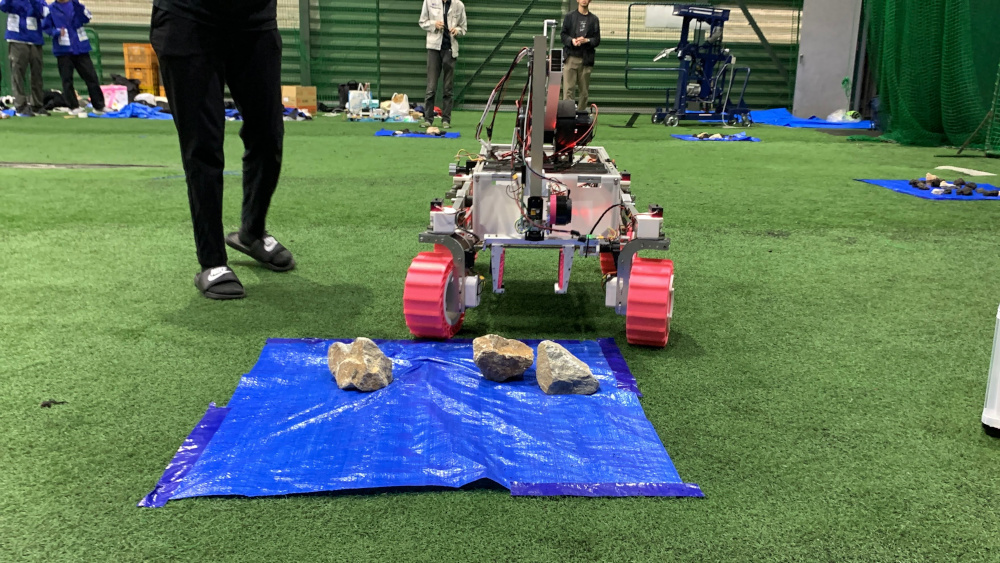
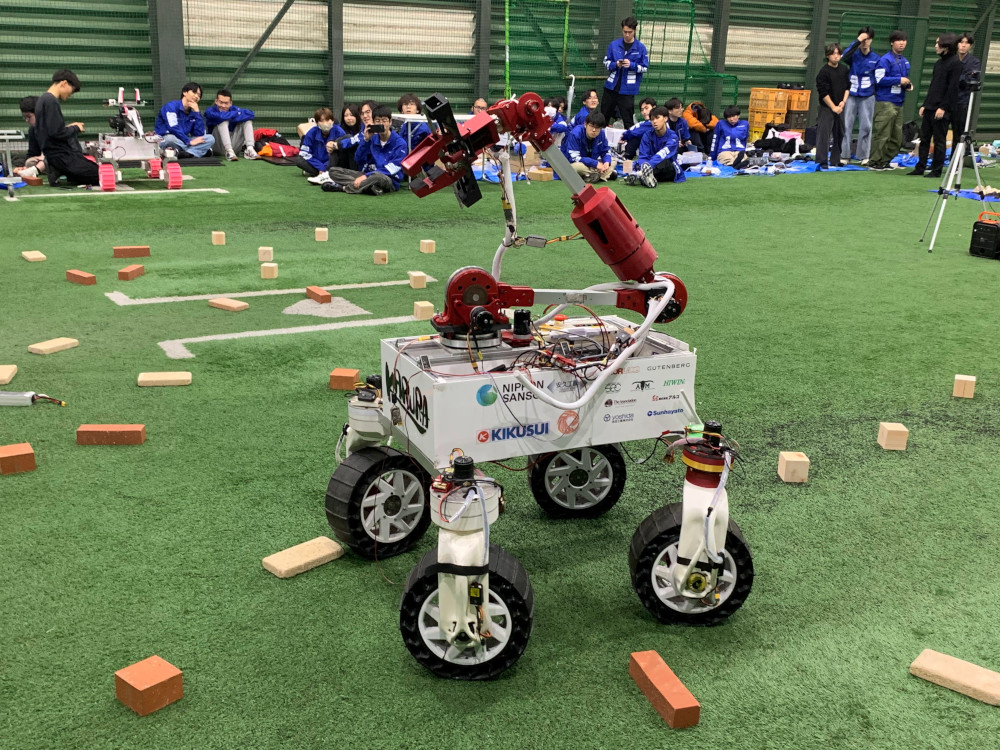
小型から大型ローバーまで大活躍
無人建設ミッション
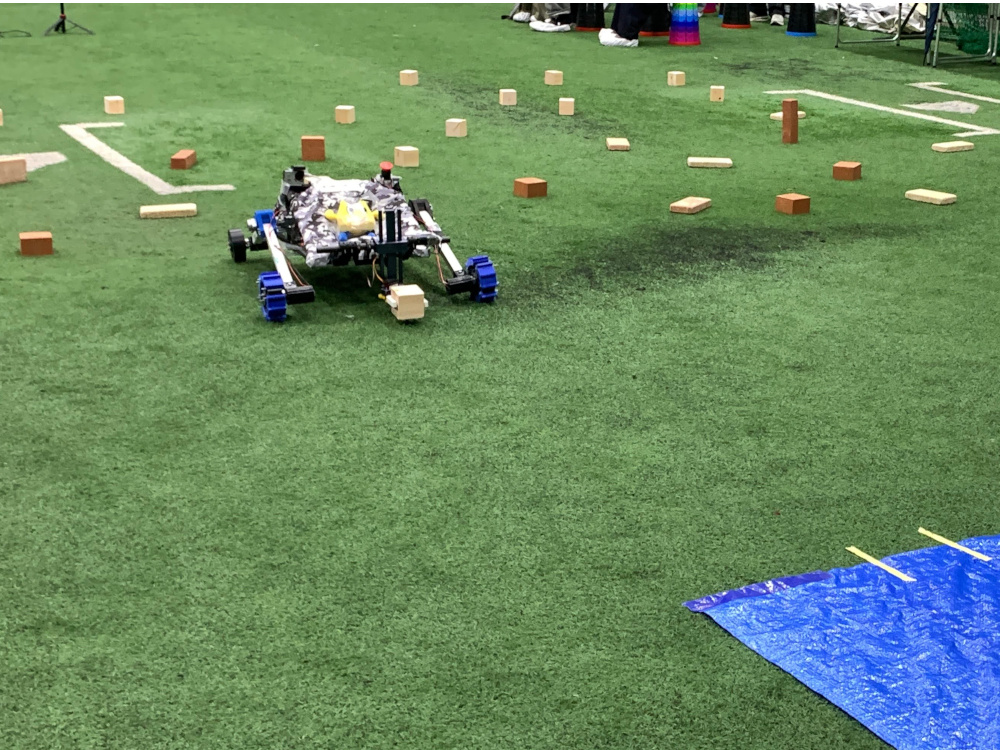
指定された形にどれだけ正確に揃えることができるかを競う
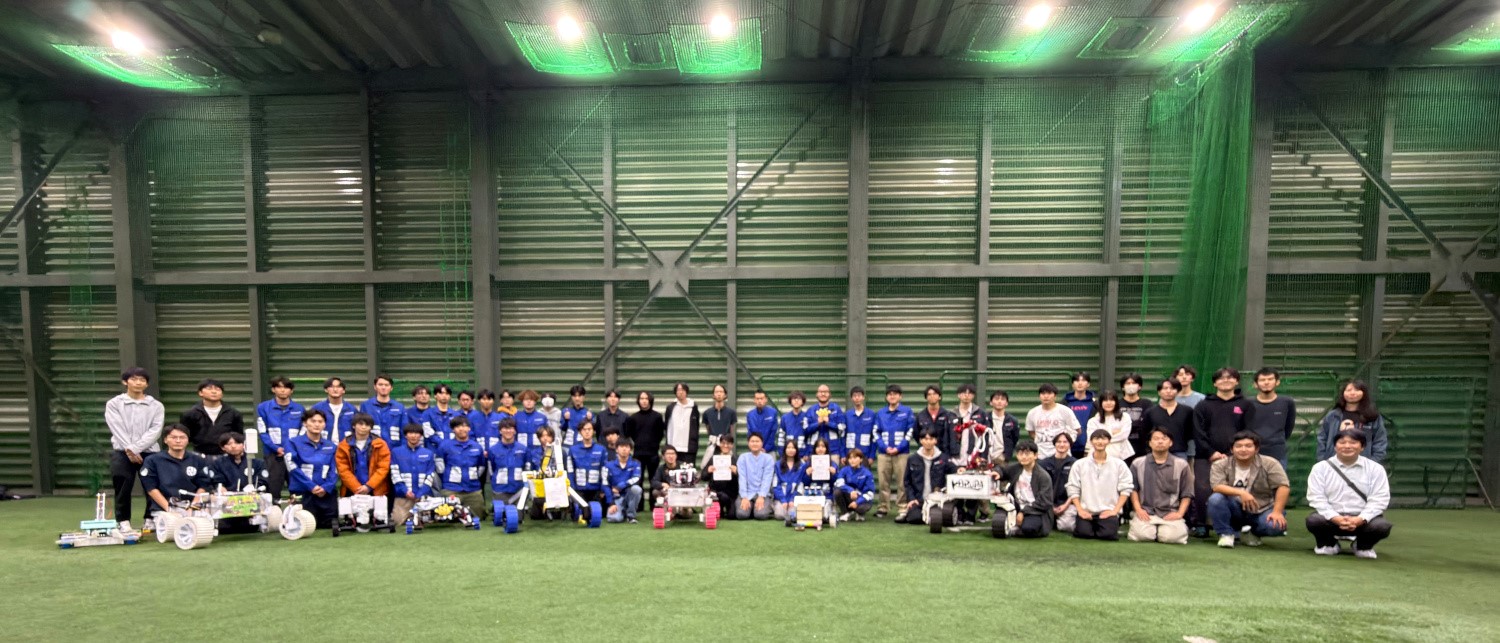
全体記念撮影
オリジナルミッションの内容
○ダーツミッション
床から中心までの高さを約1mに設置されたダーツボードにローバーがダーツを3本投げ、当てた合計得点×投射距離を競う。
○無人建設ミッション
ローバーを用いて資材を運搬・配置し、指定された形にどれだけ正確に揃えることができるかを競うミッション。使用した資材の重さに応じて得点が変わり、形状再現度の得点+重さによる加点の合計点を競います。
○サンプル回収ミッション
フィールド上に配置された複数のサンプル(物資)を回収し、スタート地点まで運搬するミッション。回収したサンプル数×サンプルごとの得点の合計を競います。
床から中心までの高さを約1mに設置されたダーツボードにローバーがダーツを3本投げ、当てた合計得点×投射距離を競う。
○無人建設ミッション
ローバーを用いて資材を運搬・配置し、指定された形にどれだけ正確に揃えることができるかを競うミッション。使用した資材の重さに応じて得点が変わり、形状再現度の得点+重さによる加点の合計点を競います。
○サンプル回収ミッション
フィールド上に配置された複数のサンプル(物資)を回収し、スタート地点まで運搬するミッション。回収したサンプル数×サンプルごとの得点の合計を競います。
協賛企業
株式会社コスモテック、株式会社ダーツライブ
関連リンク
-
Space Rover Cup in 東京情報大学2025開催報告
2025年度に開催されたSpace Rover Cup in 東京情報大学の様子をご覧いただけます。